
ここで常識に反する疑問が生じます:スマホはそもそも“超強力な手ブレ補正”を売りにしているのに、なぜバイクの振動さえ耐えられないのか?
一、認識の転換:手ブレ補正と≠耐振性は本質的に別物である
90% という誤解は、二つの概念を混同することに起因します:手ブレ補正とは“微細な揺れを補正するもの”であり、耐振性とは“強力な衝撃に抵抗するもの”です。スマホ OIS は誕生した最初から、その目的は決して“エンジンの振動に耐えること”ではありませんでした。
OIS の設計限界:あくまで“人の手の揺れ”に合わせて最適化されています:
光学式手ブレ補正(OIS)の本質は、レンズモジュール内にマイクロメートル級の浮遊補償システムを構築することです。可動式のレンズ(またはイメージセンサー)を金属製のバネ板で宙吊りにし、ジャイロセンサーと電磁駆動機構と連携させて、手の揺れを検知すると数マイクロメートル逆向きに移動させ、映像のずれを打ち消します。
このシステムのすべてのパラメータは、厳密に“手持ち撮影”に合わせて最適化されています:
動作周波数帯域:1~20Hz の低周波数の揺れのみをカバーし、エネルギーは 8Hz 付近に集中しており、これは人が端末を持つ際の生理的な震えの幅に対応しています
補償ストローク:一回の変位はわずか数マイクロメートルで、髪の毛の直径の1/10
にも満たません0.5g耐加速度:設計ピーク値は約
であり、日常の手ぶれや歩行時の揺れに対応するには十分すぎます
では、バイクのエンジンがもたらすものは何か?20~120Hz 振動周波数:アイドリングから高回転域までをカバーする Hz広帯域振動であり、伝達系に由来する二次振動は数千に達することも OIS あり、完全に
の動作周波数帯域を超えています3~10m/s²継続的加速度:ハンドル部分における振動加速度の実効値は( 0.3~1g約 3g)に達し、ピーク値は
瞬間衝撃:でこぼこ道や速度抑制帯を通過する際の衝撃加速度は10g+に達し、設計耐性値の数十倍から数百倍にもなります
たとえて言うなら:OIS 実験室にある精密電子天秤は、ミリグラム単位の試薬を計量するには無比の精度を誇りますが、それを杭打ち機に取り付けて使おうとするようなものです。天秤の品質が悪いのではなく、その物理的な設計限界を完全に超越してしまうのです。

画像出典:ビリビリ(bilibili)クリエイター @勝利文縷縷
二、三重の暴击:高周波振動がどのようにして手ぶれ補正を破壊していくか
完璧な OIS 構造であっても、継続的な高周波振動の下で損傷する本質は、相互に連関し、かつその多くが不可逆である三重の物理機構による複合ダメージです。
1. 头号の杀手:共鳴増幅、マイクロメートル級の微細動作が激しい衝突へ
これが最も核心的な損傷機構であり、同時に最も見落とされやすい物理法則でもあります。
あらゆる浮遊構造には固定された固有共振周波数が存在します—— ブランコ揺らしのように、固有周波数に合わせて力を加えると、振幅は急激に増幅されます。学術的な実測数据显示、主流の懸絲式OISの固有周波数は約60Hz+であり、設計時には人間の手の震えである 1~20Hz の低周波帯域のみを意図的に回避しており、中・高周波帯域に対しては全く防護されていません。
一方、単気筒および二気筒オートバイのエンジン振動は、ちょうど 20~120Hz という広帯域をカバーしており、极易に OIS の固有周波数と重なり、共鳴効果を引き起こします。共鳴发生时、内部可動部品の振幅は数十倍に増幅され、本来マイクロメートル級の穏やかな移動であったものが、激しい往復衝突へと変貌します。
継続的な交番応力は金属疲労を急速に誘発します:板バネや懸架構造が設計限界を超えた引っ張りを繰り返し受けることで、何度も折り曲げられる針金と同様、短時間で板バネの断裂、転がり玉の脱落、磁石の位置ずれが発生します。軽ければ手ぶれ補正機能が完全に失效し、重ければレンズ群が直接固着してしまいます。
2. 行程超過による硬衝撃:精密構造を直接粉砕する
共鳴が“慢性的な失血”だとすれば、路面からの衝撃は“瞬間的な暴击”です。
速度抑制帯の通過、窪みへの突入、急ブレーキ時に発生する瞬間衝撃により、加速度は20~50gに達し、浮遊するレンズ / センサーが極めて大きな力でモジュールの機械的ハードリミットに激しく衝突します。単一の衝撃ですぐに損傷するとは限りませんが、繰り返しの衝突により不可逆的な硬損傷が生じます:
機械的リミット構造の摩耗・破砕により、緩衝作用が失われる
光学レンズの位置ずれ、欠けが生じ、光路が偏移することで映像が永続的にぼやける
VCM モーターコイルのはんだ外れ、位置検出用のホールセンサーの損傷により、手ぶれ補正が廃棄されるだけでなく、オートフォーカス機能も同時に失灵する
3. 潤滑油の枯渇 + 電気的疲労:完全な廃棄を加速させる
OIS の転がり玉ガイドレールや板バネの可動部には、微量の専用グリスのみが塗布されており、その設計初衷は低周波・小振幅の往復運動に対応することでした。
高周波の継続的振動は強力な遠心力を生み出し、グリスを急速に飛散・乾燥させます。金属部品が潤滑を失って直接乾式摩擦を起こすと、摩耗速度が指数関数的に上昇し、すぐに構造の卡顿、隙間の拡大、手ぶれ補正精度の喪失を引き起こし、最終的には完全に固着してしまいます。
同時に、モジュール内のフレキシブルプリント基板(FPC)、マイクロはんだ点、駆動 IC などの精密電気部品は、継続的な高周波振動の下で反复的な屈曲応力を受けます。これは、來回折り曲げられるデータケーブルのようなものであり、 —— 最終的には手ぶれ補正の間欠的な失灵、完全なダウンタイムを引き起こし、严重时にはカメラモジュール全体の短絡を引き起こすこともあります。
三、見過ごされがちな苦難を共にする兄弟:オートフォーカスシステムも同样に脆い
Apple の公式ドキュメントでは、 OISに加えて、閉ループ型オートフォーカスシステムも特に指摘されています。多くの人は手ぶれ補正が振動を恐れることしか知りませんが、オートフォーカスモーターも本質的には浮遊構造であり、同样に高周波振動を恐れることを見過ごしています。
従来の開ループ型オートフォーカスモーター(VCM)電流でレンズ位置を推定するため精度に限界があります。一方、フラッグシップ機ではクローズドループAFにホール位置センサーを追加し、レンズ位置をリアルタイムにフィードバックできるため、フォーカスがより速く正確になります。ただし、その核心は依然としてバネ片で懸架された可動レンズ群であり、 OIS と同じ種類の浮遊機械システムに属します。
業界データによると、スマートフォンAFのフォーカスVCMにおける固有共振周波数は通常50~150Hzであり、典型値は約 76.4Hzで、これもオートバイの振動帯域内に完全に収まります。高周波振動によるダメージは非常に直接的です:
モーターのバネ片が疲労破断し、レンズが動かなくなってフォーカスが完全に機能不全に陥る
ホールセンサーがずれたり、はんだ付けが外れたりして、フォーカスシステムが位置フィードバックを失い、完全に制御不能になる
完全に故障していなくても、長期的な振動によりモーターの隙間が広がり、フォーカスが遅くなったり、 Hunting(ピント迷い)を繰り返したり、画質が永続的にぼやけたりする
4. 将来の出路はどこにあるか
現在できないからといって、将来もできないわけではありません。映像システムの手ぶれ補正能力を向上させるために、AF/OISソリューションはハードウェア、モーター、アルゴリズムの 3 つの次元で包括的なアップグレードを行う必要があります。
1.ハードウェア性能の向上
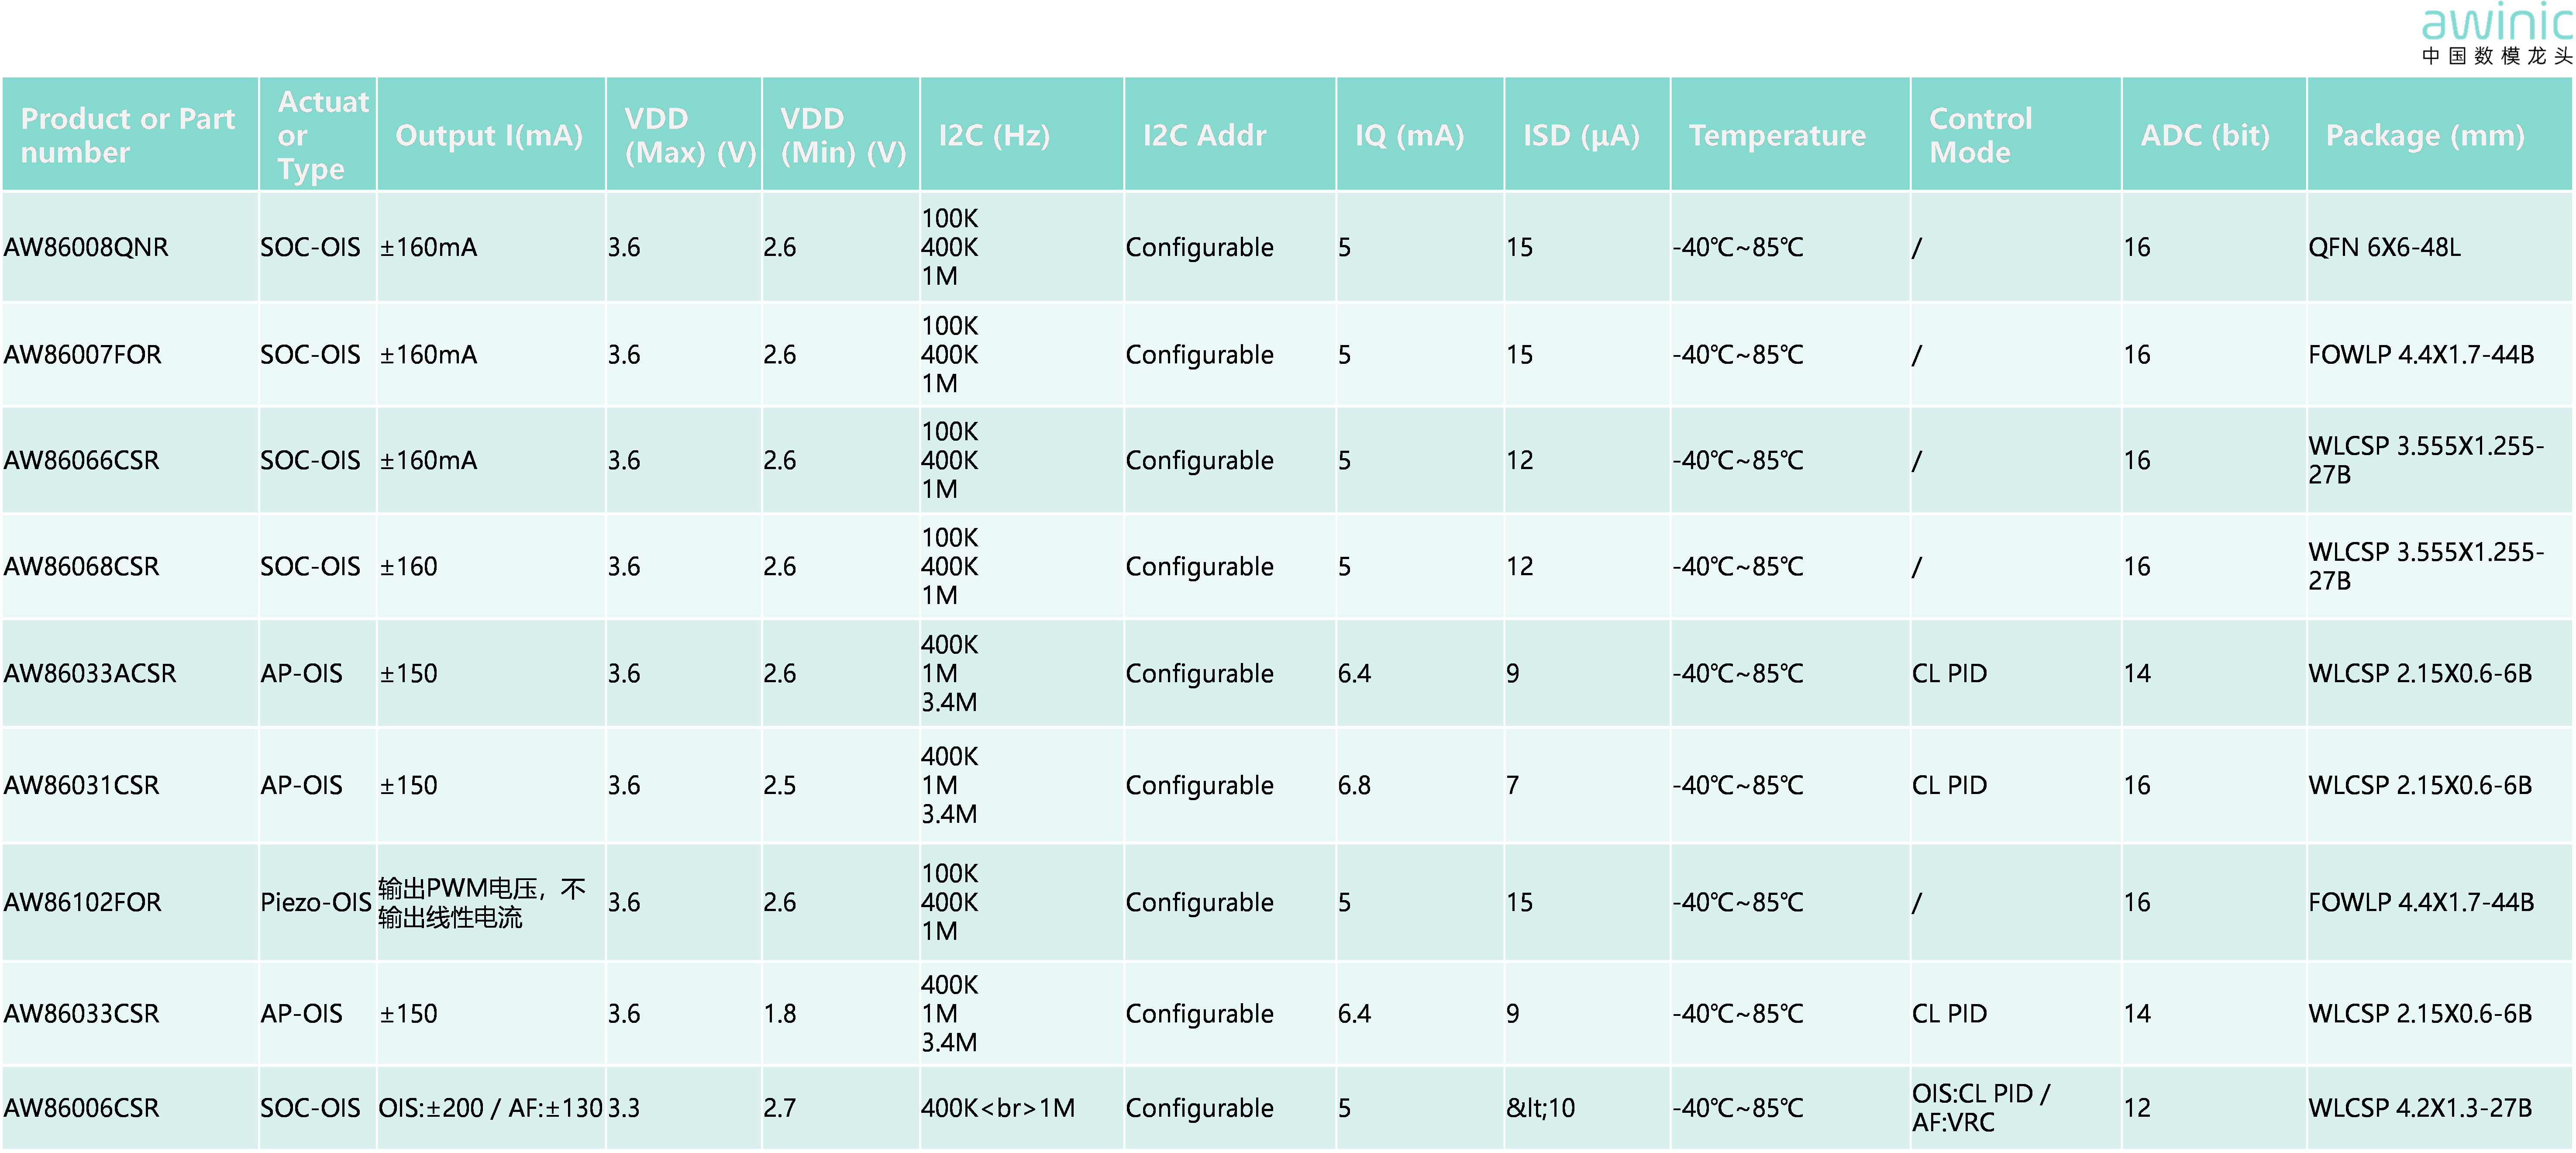
従来の AF/OIS システムの Driver IC 駆動電流範囲は100~200mAです。ローレンツ力の計算式から分かるとおり、
F=BIL=ma
駆動チップがサポートする最大駆動電流が、モーターの加速度上限を決定します。モジュールの耐震性・耐衝撃性を向上させるには、まずハードウェア层面でサポートされる最大駆動電流の上限を引き上げる必要があります。
2.モーター特性の改善
現在主流のモーターの周波数特性は、いずれも 3 次低通システムに近似しており、遮断周波数は80~100Hzの間にあります。単気筒および二気筒オートバイのエンジン振動は主に 20~120Hz の広帯域範囲に分布しているため、モーター設計においては、適切にの領域におけるモーターの共振能力を向上させ、すなわち構造設定の次元で80~120Hz点Q0を導入することで、中周波数領域におけるモーターの応答能力を高め、外部擾乱による追随振動干扰を迅速に相殺することができます。制御アルゴリズムの改善
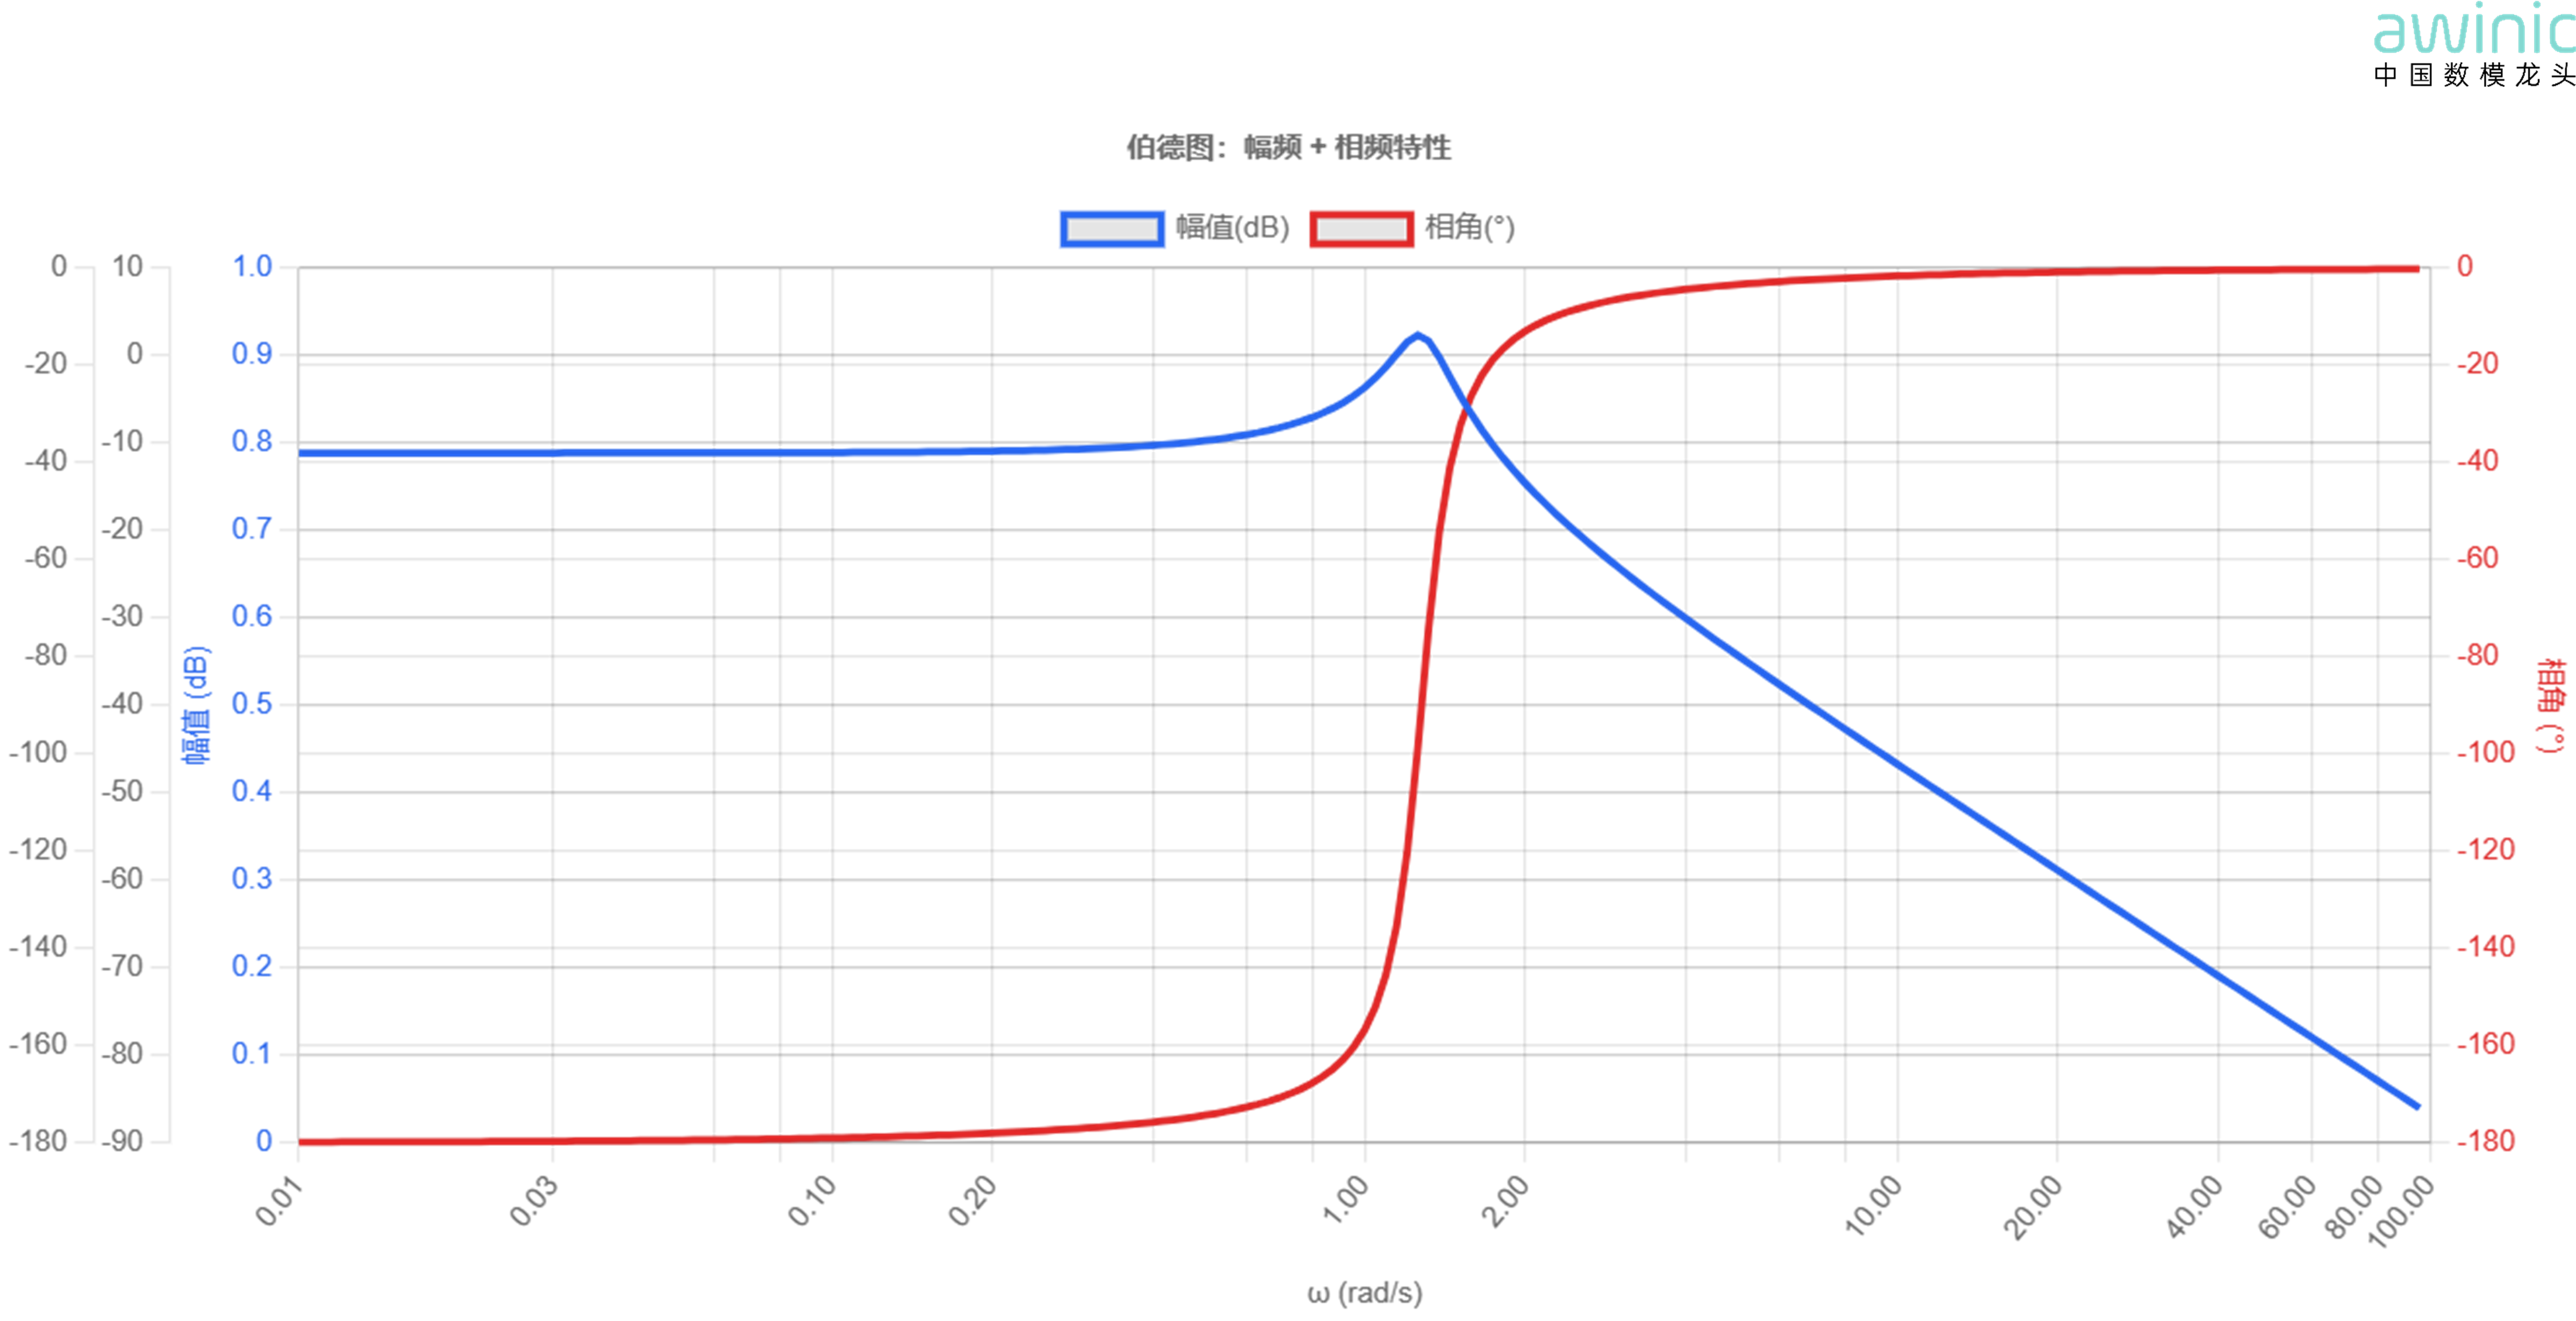
3.従来の制御アルゴリズムの開ループ周波数特性は下図の通りです。図から分かるとおり、
サーボ戦略は主に以内の応答能力の最適化と向上に重点を置いており、30Hz内の応答能力は急速に減衰します80~120Hz。システムの中周波数領域への応答能力を効果的に向上させるために、制御アルゴリズムの設計において改良を行い、開ループ周波数全体の振幅周波数応答ゲイン帯域幅を

程度まで引き上げ、システムの手ぶれ補正帯域を強化することで、中周波数帯域における激しい振動への応答ニーズを満たすことができます。100Hz__TRANS_0149__


沪ICP备10011954号 |

沪公网安备 31011202011955号
