
상식에 반하는 질문이随之 따라옵니다: 스마트폰은 분명“강력한 손떨림 보정”을 주요 기능으로 내세우는데, 왜 오토바이의 진동조차 견디지 못하는 걸까요?
1. 인식의 전환: 손떨림 보정과≠진동 저항은 본질적으로 완전히 다른 문제입니다
90% 에 대한 오해는 두 개념을 혼동하는 데서 비롯됩니다:손떨림 보정은“미세한 떨림을 보정하는 것”이고, 진동 저항은“강력한 충격을 견디는 것”입니다. 스마트폰 OIS 은 탄생 첫날부터 목표가 결코“엔진 진동을 견디는 것”이 아니었습니다.
OIS 의 설계 한계: 오직“사람의 손 떨림”에 맞춰 최적화되었습니다:
광학식 손떨림 보정 (OIS) 의 본질은 렌즈 모듈 내부에 마이크로 미터 수준의 부유식 보정 시스템을 구축하는 것입니다: 가동 가능한 렌즈 (또는 센서) 를 금속 스프링으로 공중에 지지하고, 자이로스코프 및 전자기 구동 구조와 연동하여 손 떨림을 감지하면 수 마이크로 미터만큼 반대 방향으로 이동시켜 화면의 어긋남을 상쇄합니다.
이 시스템의 모든 파라미터는 엄격하게“handheld 촬영”에 맞춰 최적화되었습니다:
작동 주파수 대역: 오직1~20Hz 의 저주파 떨림만 커버하며, 에너지는 8Hz 부근에 집중되어 있어 사람이 기기를 들고 있을 때의 생리적 진동 폭에 해당합니다
보정 스트로크:单次 변위는 불과 수 마이크로 미터로, 머리카락 굵기의1/10
도 채 되지 않습니다0.5g내 가속도: 설계 피크 값은 약
로, 일상적인 손 떨림이나 보행 시 흔들림을 처리하기에 차고 넘칩니다
그런데 오토바이 엔진이 가져오는 것은 무엇일까요?20~120Hz 진동 주파수: 아이들링부터 고회전 구간까지 Hz의 광대역 진동을 커버하며, 구동계에서 발생하는 2 차 진동은 수천 OIS 에 달해
의 작동 주파수 대역을 완전히 벗어납니다3~10m/s²지속 가속도: 핸들바 부분의 진동 가속도 실효값은( 0.3~1g약 3g) 에 달하며, 피크 값은
순간 충격: 요철이나 과속방지턱을 지날 때 충격 가속도는10g+에 달해 설계 내구 한계의 수십 배에서 수백 배에 이릅니다.
비유하자면:OIS 실험실의 정밀 전자 저울이 밀리그램 단위 시약을 측정할 때는 극도로 정확하지만, 이를 말뚝 박는 기계에 장착해 사용한다면 저울의 품질 문제가 아니라 물리적 설계 한계를 완전히 벗어난 것입니다.

이미지 출처: 빌리빌리 (bilibili) 크리에이터 @승리 문주주
둘째, 트리플 크리티컬: 고주파 진동이 손떨림 보정 기능을 어떻게 단계적으로 파괴하는가
온전한 OIS 구조가 지속적인 고주파 진동 하에서 손상되는 본질은 세 가지 물리적 메커니즘이 중첩되어 발생하는 연쇄적 피해이며, 대부분 되돌릴 수 없습니다.
1. 头号 살인자: 공진 증폭으로 마이크로 미터 수준의 미세 움직임이 격렬한 충돌로 변함
이는 가장 핵심적인 손상 메커니즘이자 가장 간과되기 쉬운 물리 법칙입니다.
모든 부유 구조에는 고정된 고유 공진 주파수가 있습니다.—— 그네를 밀 때 고유 주파수에 맞춰 힘을 가하면 진폭이 급격히 증폭되는 것과 같습니다. 학술 실측에 따르면,주류 현수식OIS의 고유 주파수는 약60Hz+로, 설계 시 인간의 손 떨림인 1~20Hz 저주파 대역만 의도적으로 피했을 뿐 중·고주파 대역에는 전혀 보호 장치가 없습니다.
반면 단일 실린더 또는 이중 실린더 오토바이 엔진의 진동은 정확히 20~120Hz 광대역 구간을 커버하여 OIS 의 고유 주파수와 쉽게 겹쳐 공진 효과를 유발합니다.공진 발생 시 내부 가동 부품의 진폭이 수십 배 증폭되어 원래 마이크로 미터 수준의平稳한 이동이 격렬한 왕복 충돌로 변합니다..
지속적인 교번 응력은 금속 피로를 빠르게 유발합니다. 스프링 시트와 서스펜션 구조가 설계 한계를 초과하는 인장을 반복적으로 받으면 마치 철사를 반복해서 구부리는 것처럼 단시간 내에 스프링 시트 파단, 구름 볼 탈락, 자석 위치 이탈 등이 발생합니다. 경미한 경우 손떨림 보정 기능이 완전히 상실되고, 심각한 경우 렌즈 군이 완전히 고착됩니다.
2. 스트로크 초과 경성 충격: 정밀 구조를 직접 분쇄함
공진이“만성 출혈”라면, 노면 충격은“순간 크리티컬 히트”입니다.
과속방지턱 통과, 요철 주행, 급제동 시 발생하는 순간 충격 가속도는20~50g에 달하며, 부유된 렌즈 / 센서가 모듈의 기계적 하드 리미터에 극도로 강한 힘으로 격렬하게 충돌합니다. 단일 충격으로는 즉시 손상되지 않을 수 있으나 반복적인 충돌은 되돌릴 수 없는 경성 손상을 초래합니다:
기계적 리미터 구조의 마모 및 파손으로 완충 작용 상실
광학 렌즈의 위치 이탈 및 가장자리 파손으로 광로가偏移되어 화면이 영구적으로 흐려짐
VCM 모터 코일의 납땜 떨어짐, 위치 감지용 홀 센서 손상으로 손떨림 보정 기능뿐만 아니라 초점 조절 기능도 동시에 상실됨
3. 윤활유 고갈 + 전기적 피로: 완전 폐기를 가속화함
OIS 의 구름 볼 가이드 레일과 스프링 시트 가동부에는 소량의 전용 그리스가 도포되어 있으며, 이는 저주파·소폭 왕복 운동을 대응하기 위해 설계된 것입니다.
고주파 지속 진동은 강력한 원심력을 발생시켜 그리스를 빠르게 튕겨내고 건조하게 만듭니다. 금속 부품이 윤활을 잃으면 직접 건식 마찰을 일으켜 마모 속도가 기하급수적으로 증가하며, 곧 구조 걸림, 간격 확대, 손떨림 보정 정밀도 상실이 발생하고 최종적으로 완전히 고착됩니다.
동시에 모듈 내 플렉시블 케이블 (FPC), 마이크로 솔더 포인트, 구동 IC 등 정밀 전기 부품들은 지속적 고주파 진동 하에서 반복적인 굽힘 응력을 받아 마치 데이터 케이블을来回로 구부리는 것과 같습니다. —— 결국 손떨림 보정 기능이 간헐적으로失灵하거나 완전히 다운되며, 심각할 경우 카메라 모듈 전체의 단락을 유발하기도 합니다.
셋째, 간과된 난형난제: 초점 조절 시스템 역시 취약함
애플 공식 문서에는 OIS외에도 폐루프 자동 초점 시스템을 특별히 지적했습니다. 많은 사람이 손떨림 보정만 진동을 두려워한다고 생각하지만,초점 조절 모터 본질적으로 부유 구조라는 점을 간과합니다., 이 역시 고주파 진동을 두려워합니다.
전통적인 개루프 초점 조절 모터 (VCM) 전류 추정을 통해 렌즈 위치를 파악하므로 정밀도가 제한적입니다. 반면 플래그십 기기의폐루프AF는 홀 위치 센서를 추가하여, 렌즈 위치를 실시간으로 피드백함으로써 더 빠르고 정확한 초점 조절이 가능합니다. 하지만 그 핵심은 여전히 스프링 시트에 매달린 가동 렌즈 그룹으로, OIS 와 동일한 부유식 기계 시스템에 속합니다.
업계 데이터에 따르면,스마트폰AF의VCM고유 공진 주파수는 일반적으로50~150Hz이며, 전형적인 값은 약 76.4Hz로, 오토바이 진동 주파수 대역과 완벽하게 일치합니다. 고주파 진동은 이에 매우 직접적인 손상을 입힙니다:
모터 스프링 시트의 피로 파단으로 렌즈가 움직이지 않아 초점 조절이 완전히 실패함
홀 센서의 위치 이탈 및 솔더 접합부 탈리로 인해 초점 시스템이 위치 피드백을 상실하여 완전히 제어 불능 상태가 됨
완전히 손상되지 않더라도 장기적인 진동으로 인해 모터 간극이 커져 초점 조절이 느려지고, 반복적으로 헤밍 현상이 발생하며, 화질이 영구적으로 흐려짐
4. 미래의 탈출구는 어디에 있는가
현재 불가능하다고 해서 장래에도 불가능한 것은 아닙니다. 영상 시스템의 손떨림 보정 능력을 향상시키기 위해,AF/OIS솔루션은하드웨어,모터,알고리즘의 세 가지 차원에서 전면적인 업그레이드가 필요합니다.
1.하드웨어 성능 향상
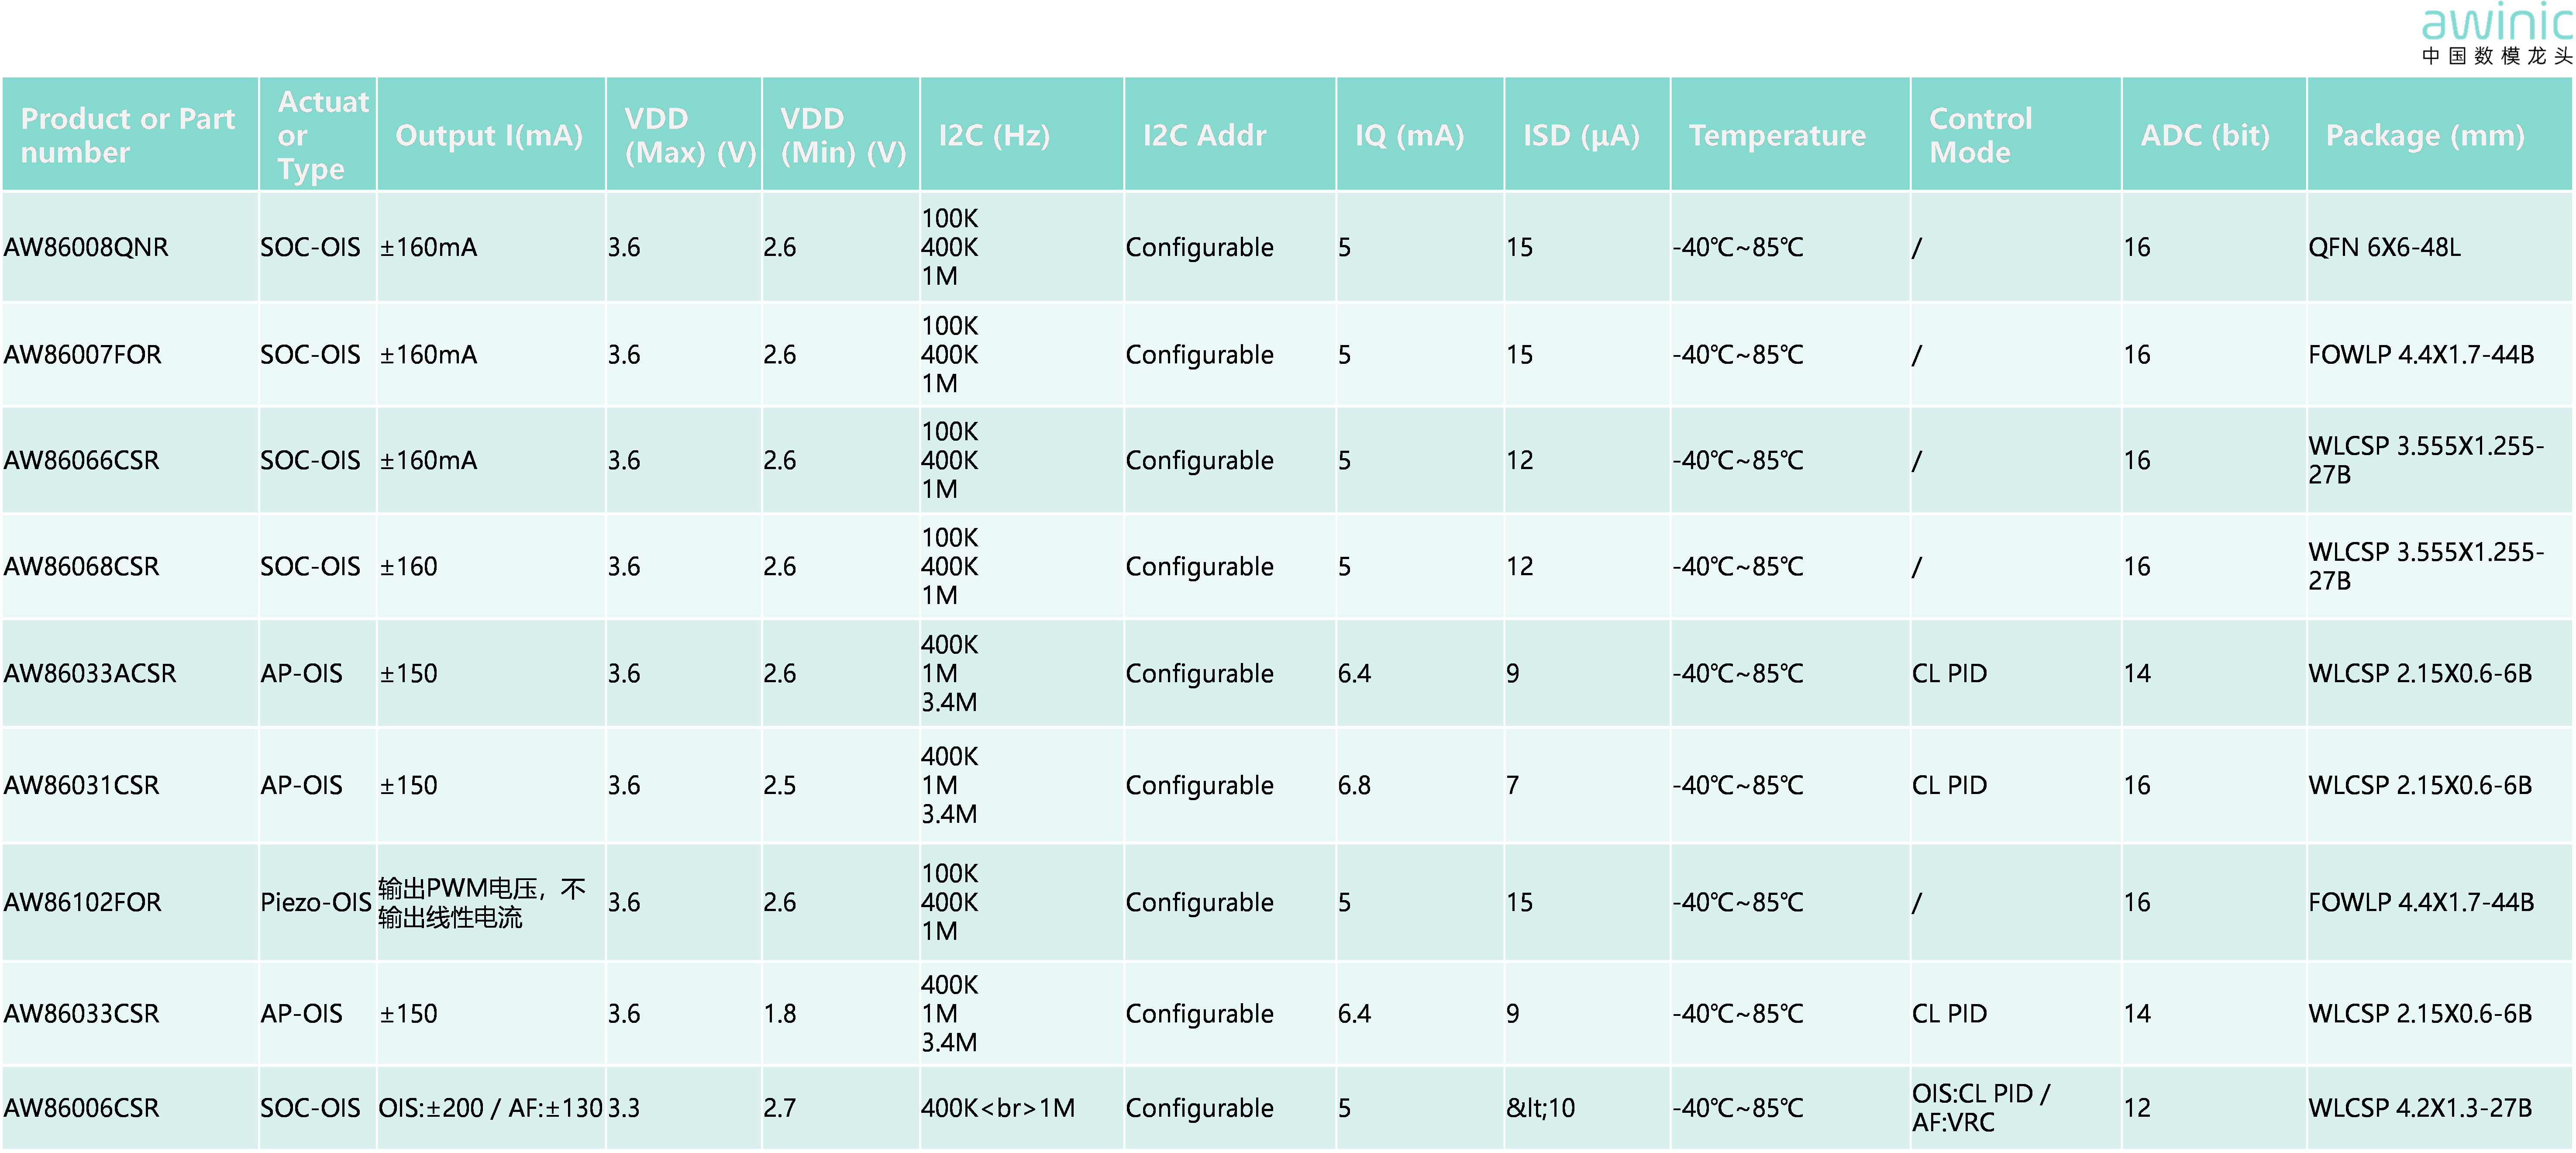
기존 AF/OIS 시스템의 Driver IC 구동 전류 범위는100~200mA이며, 로런츠 힘 계산 방정식에 따르면:
F=BIL=ma
구동 칩이 지원하는 최대 구동 전류는 모터의 가속도 상한선을 결정합니다. 모듈의 내진성 및 낙하 저항 능력을 향상시키려면 먼저하드웨어 수준에서 지원하는 최대 구동 전류 상한선을 높여야 합니다.
2.모터 특성 개선
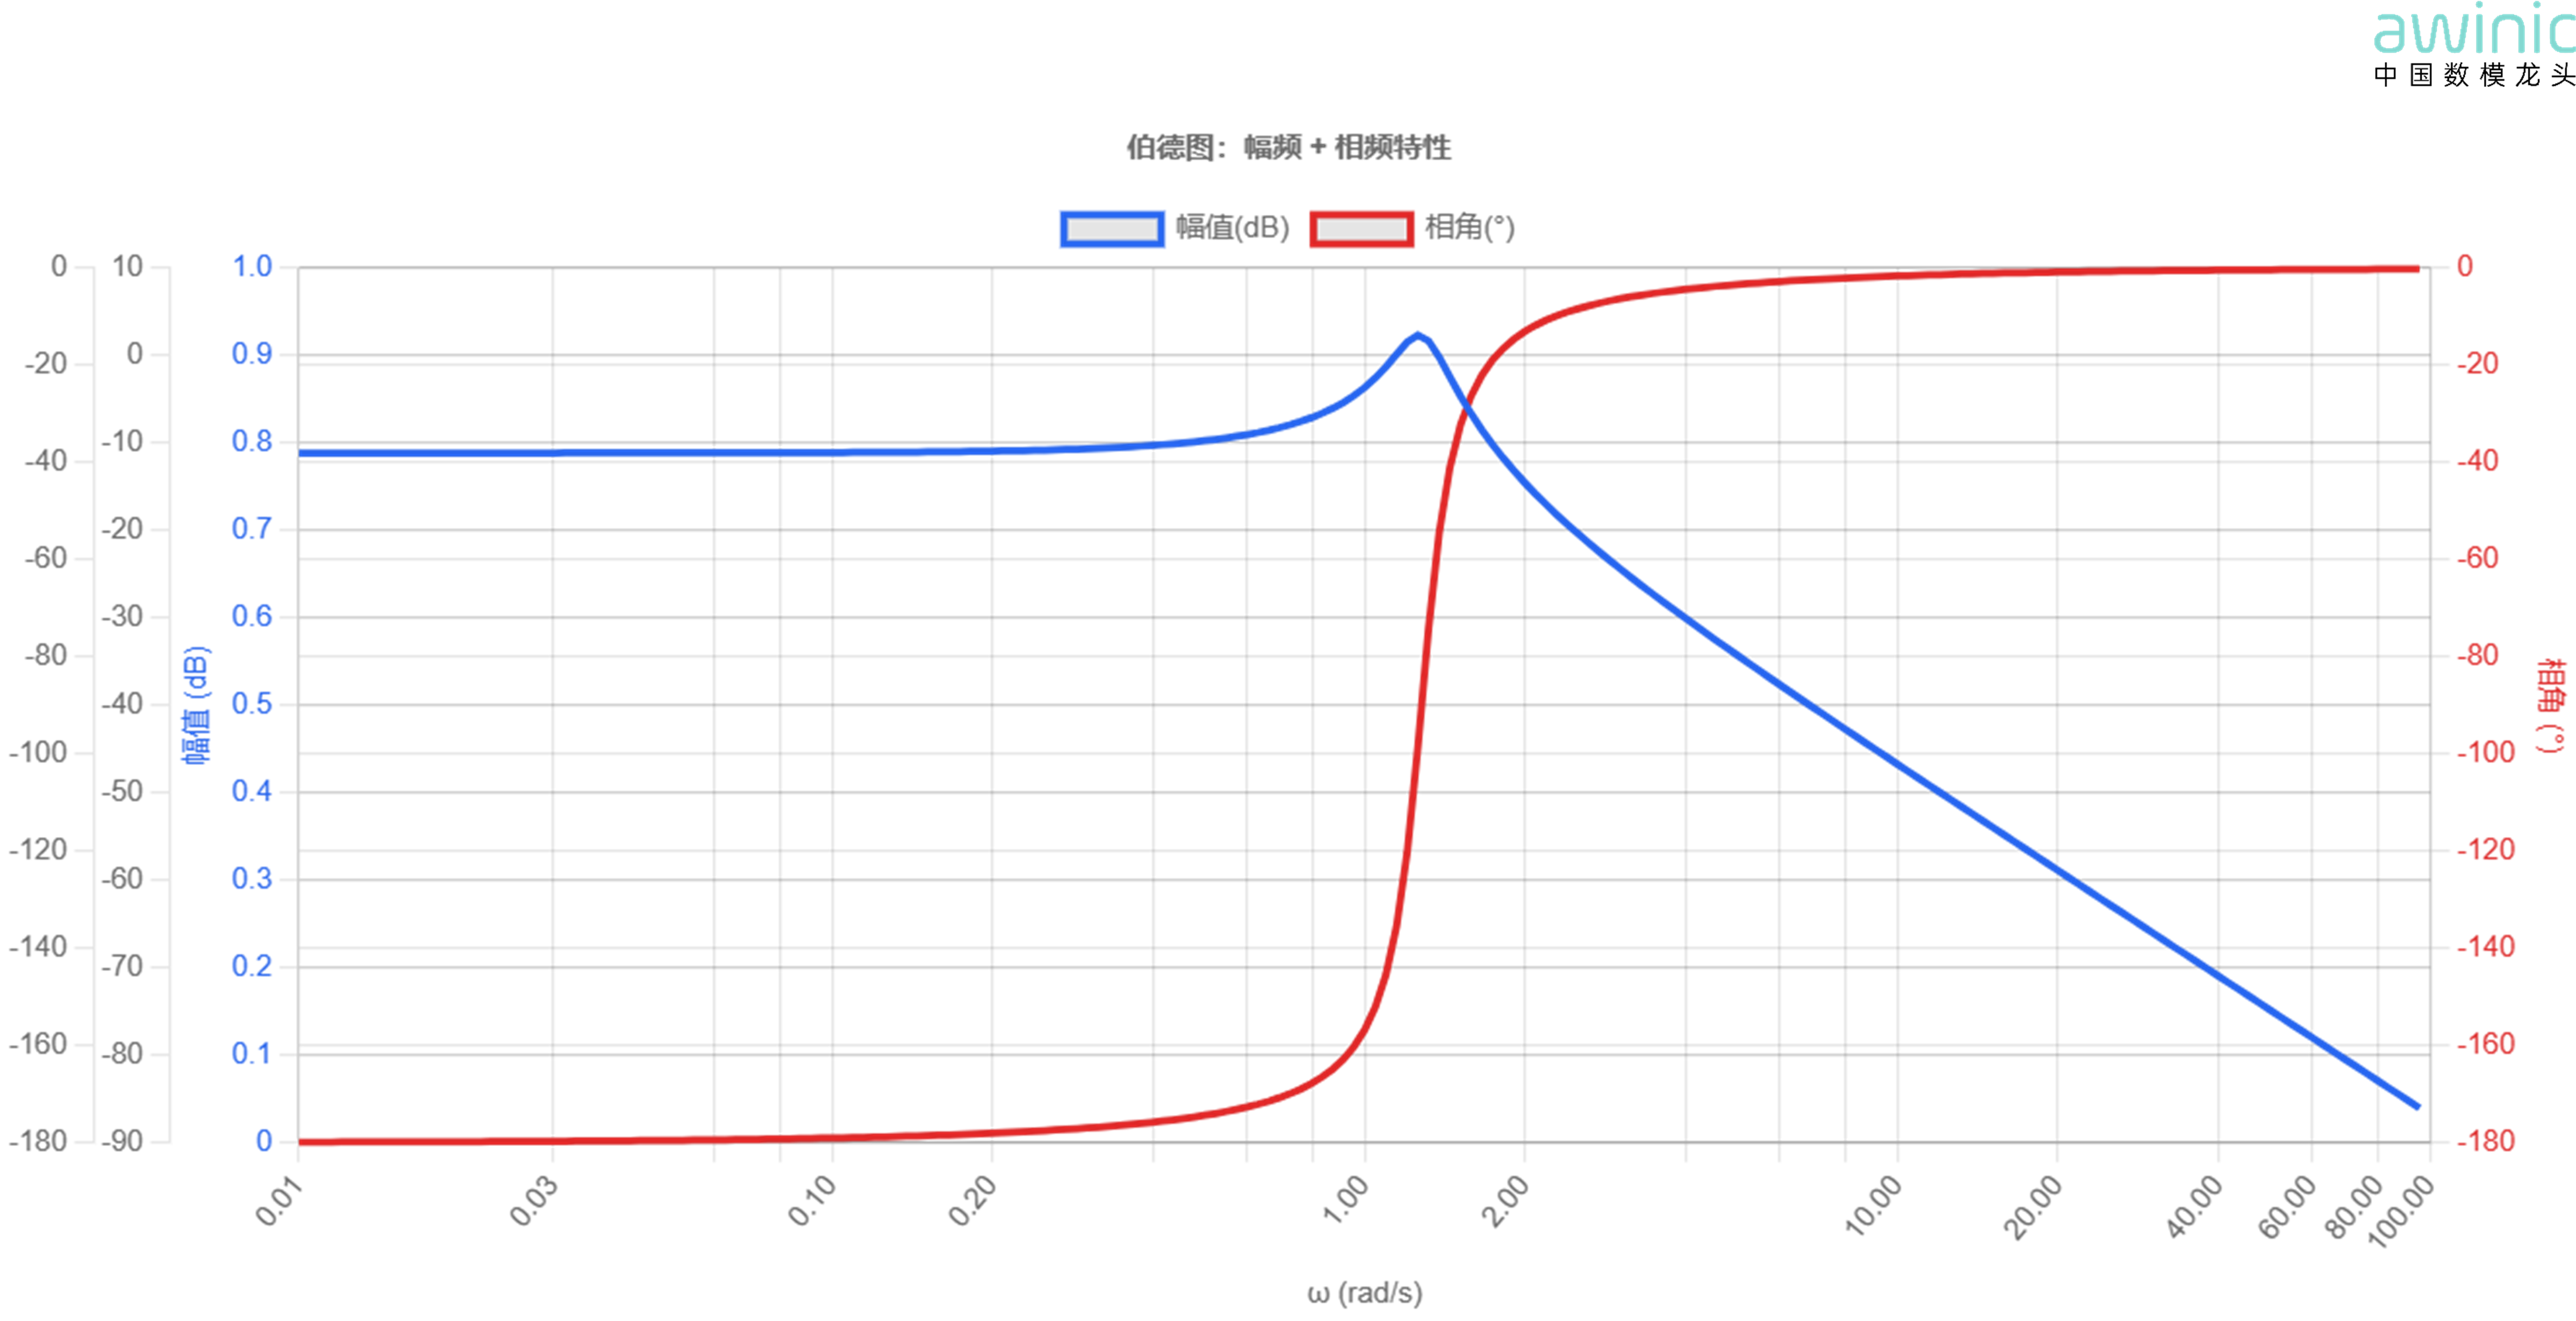
현재 주류 모터의 주파수 특성은 모두 대략 3 차 저역 통과 시스템과 유사하며, 차단 주파수는80~100Hz사이입니다. 단일 실린더 및 이중 실린더 오토바이 엔진의 진동이 주로 20~120Hz 광대역 구간에 분포한다는 점을 고려할 때,따라서 모터 설계 시 적절히에서 모터의 공진 능력을80~120Hz향상시켜, 즉 구조 설정 차원에서 하나의Q0점을 도입하면 중주파 영역에서의 모터 응답 능력을 향상시켜 외부 교란으로 인한 동반 진동 간섭을 빠르게 상쇄할 수 있습니다.
3.제어 알고리즘 개선
기존 제어 알고리즘의 개루프 주파수 특성은 아래 그림과 같으며, 그림에서 알 수 있듯이서보 전략은 주로30Hz이내의 응답 능력 최적화 및 향상에 중점을 두고,80~120Hz내의 응답 능력은 급격히 감쇠합니다.

중주파 영역에 대한 시스템의 응답 능력을 효과적으로 향상시키기 위해 제어 알고리즘 설계 시 개선을 진행하여 전체 개루프 주파수의 진폭 - 주파수 응답 이득 대역폭을 약100Hz까지 높여 시스템의 손떨림 보정 대역폭을 강화함으로써 중주파 구간의 격렬한 진동에 대한 응답 요구를 충족시킬 수 있습니다.


沪ICP备10011954号 |

沪公网安备 31011202011955号
